
Article · IA & agents
COIN-GP : apprendre en réseau malgré les mesures manquantes
Des observateurs coopératifs et des processus gaussiens distribués estiment états et dynamiques inconnues dans des systèmes partiellement observés.
Apprendre avec des capteurs incomplets
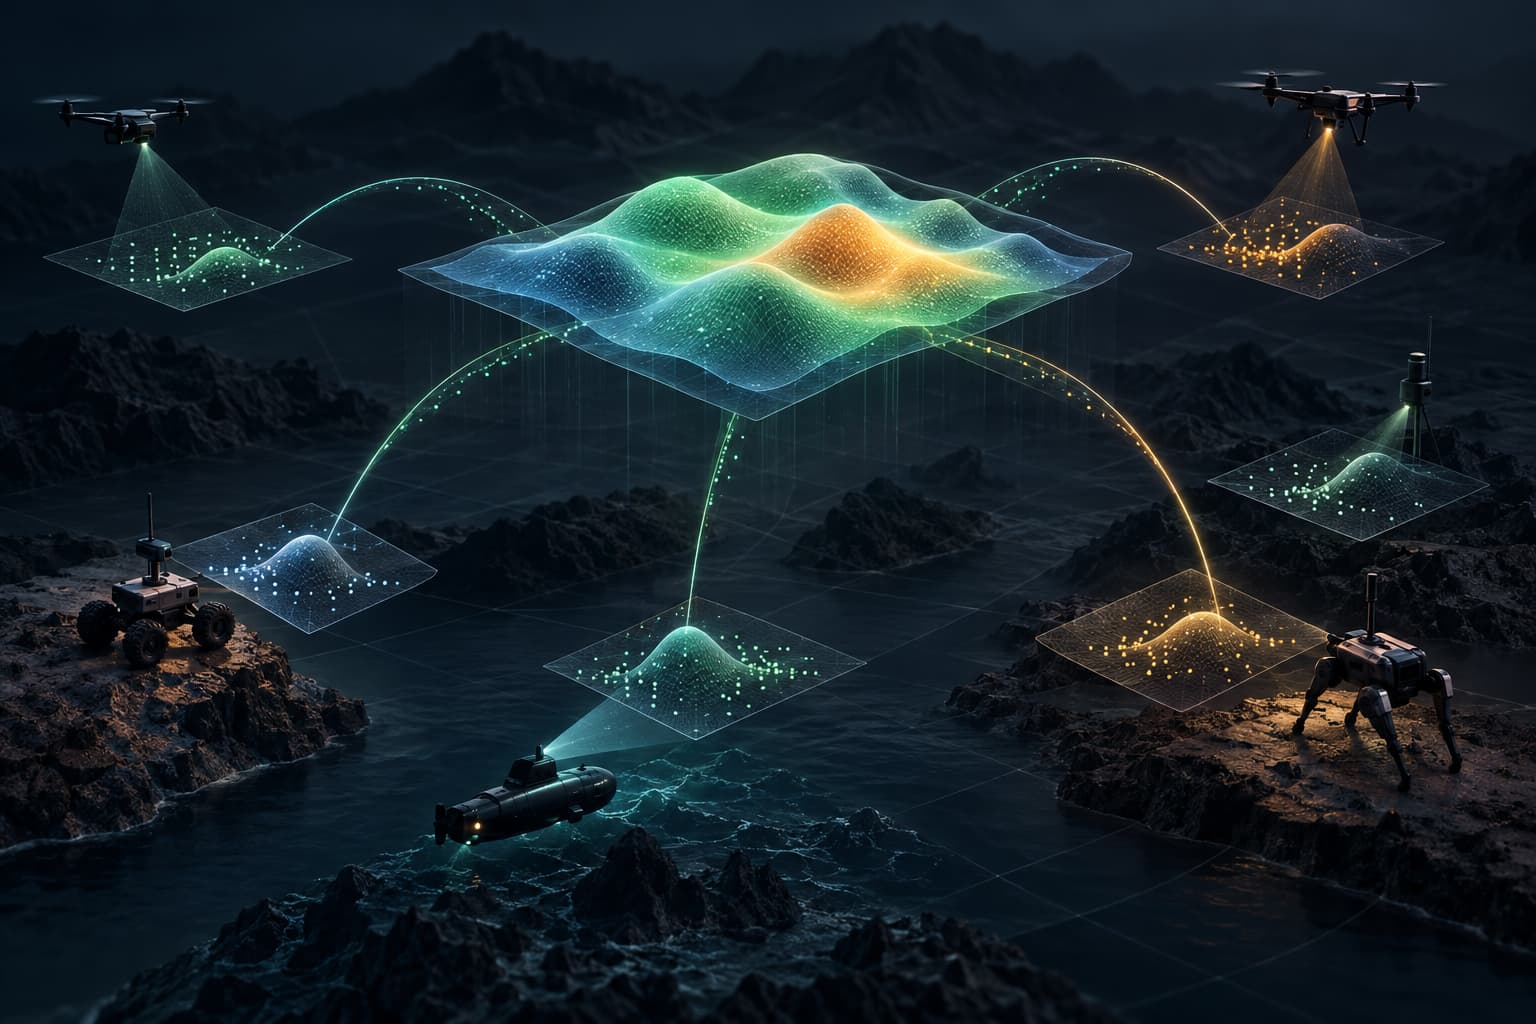
Dans un réseau de robots ou de capteurs, chaque nœud peut ne voir qu’une partie de l’état global et ne disposer que de peu de données pour apprendre une dynamique non linéaire. COIN-GP combine un observateur dynamique et une régression par processus gaussien distribuée en ligne. Les nœuds échangent leurs prédictions afin d’aider ceux qui ont des mesures ou des données d’entraînement insuffisantes.
Le problème est formulé sur des systèmes de Lur’e discrets : une partie linéaire connue est couplée à une fonction non linéaire inconnue. Une stratégie de collecte sélectionne les données accessibles et donne des conditions suffisantes de faisabilité.
Une coopération pondérée par l’incertitude
Chaque GP produit une prédiction et une borne d’erreur déterministe. La coopération agrège les informations des voisins pendant que l’observateur reconstruit l’état. Le papier dérive ensuite une borne combinée qui tient compte à la fois de l’erreur d’estimation d’état et de l’erreur de modèle.
Les simulations comparent COIN-GP à des méthodes de GP distribuées existantes. Elles rapportent une meilleure estimation dans les scénarios où les observations sont partielles et où certains sous-systèmes ne disposent pas d’un modèle GP local complet.
Une promesse de garantie plutôt qu’un score unique
L’intérêt du cadre est de rendre explicite le lien entre données collectées, coopération et borne d’erreur. Pour un système de contrôle, cela permet de discuter la fiabilité de l’estimation avant de transformer une prédiction en commande.
Limites
Les résultats numériques sont des simulations sur une classe structurée de dynamiques et supposent un graphe de communication, des matrices connues, des conditions de collectabilité, une corrélation adéquatement modélisée et la disponibilité des mesures. Les processus gaussiens peuvent devenir coûteux avec la taille du réseau et du jeu de données ; le coût de communication doit aussi être mesuré. Les bornes ne remplacent pas une validation sur capteurs réels, avec délais, pertes de messages, bruit mal spécifié ou changements de topologie.
Sources
Zewen Yang, Xiaobing Dai, Zhenxiao Yin, Hang Zhao, Zhijun Li et coauteurs, « COIN-GP: Cooperative Online Learning in Networked Distributed Systems with Partial Measurements via Gaussian Process Regression », ArXiv 2609.20598v1, consulté le 22 septembre 2026 : résumé et preprint, PDF.